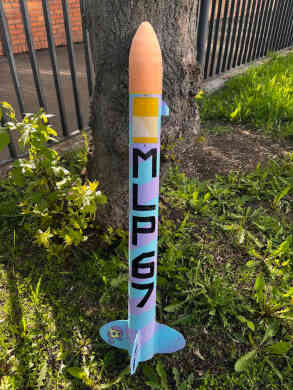
Юрий Мельников
Инженер-робототехник | Разработчик встроенных систем
Специализируюсь на создании комплексных аппаратно-программных решений: от проектирования механики и трассировки печатных плат до написания низкоуровневого ПО на C/C++. Создаю системы управления БПЛА, ракет и автономных роботов.
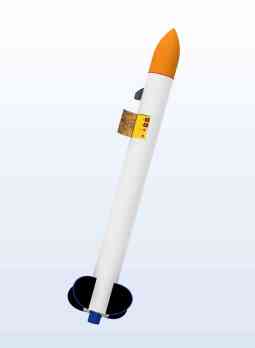
Ракета MLP67-TR1
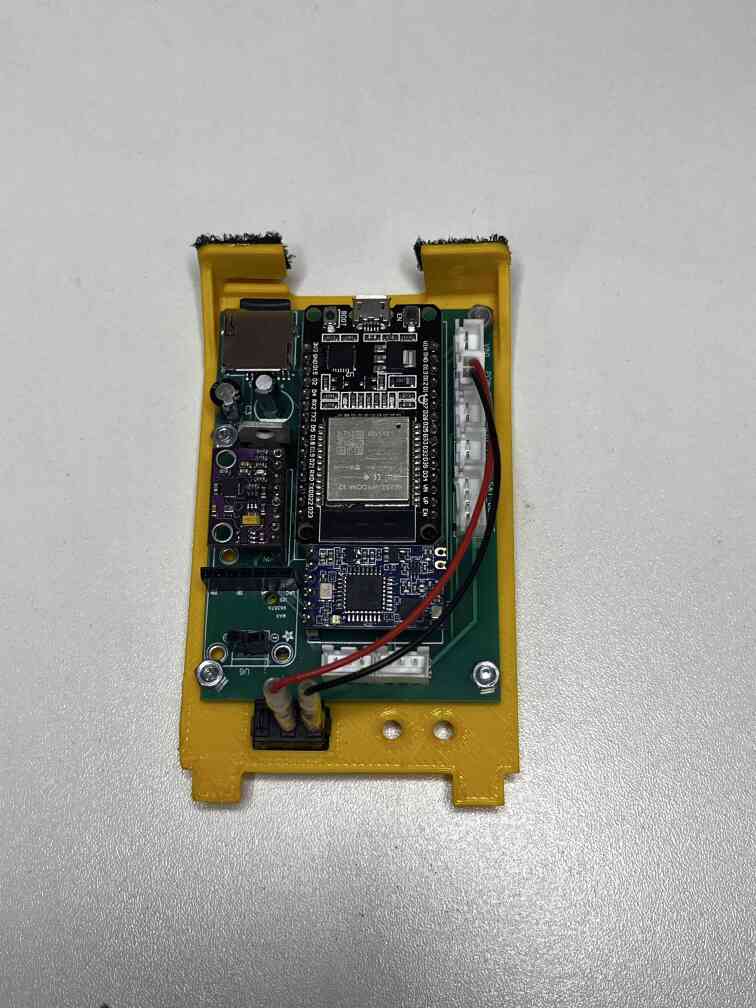
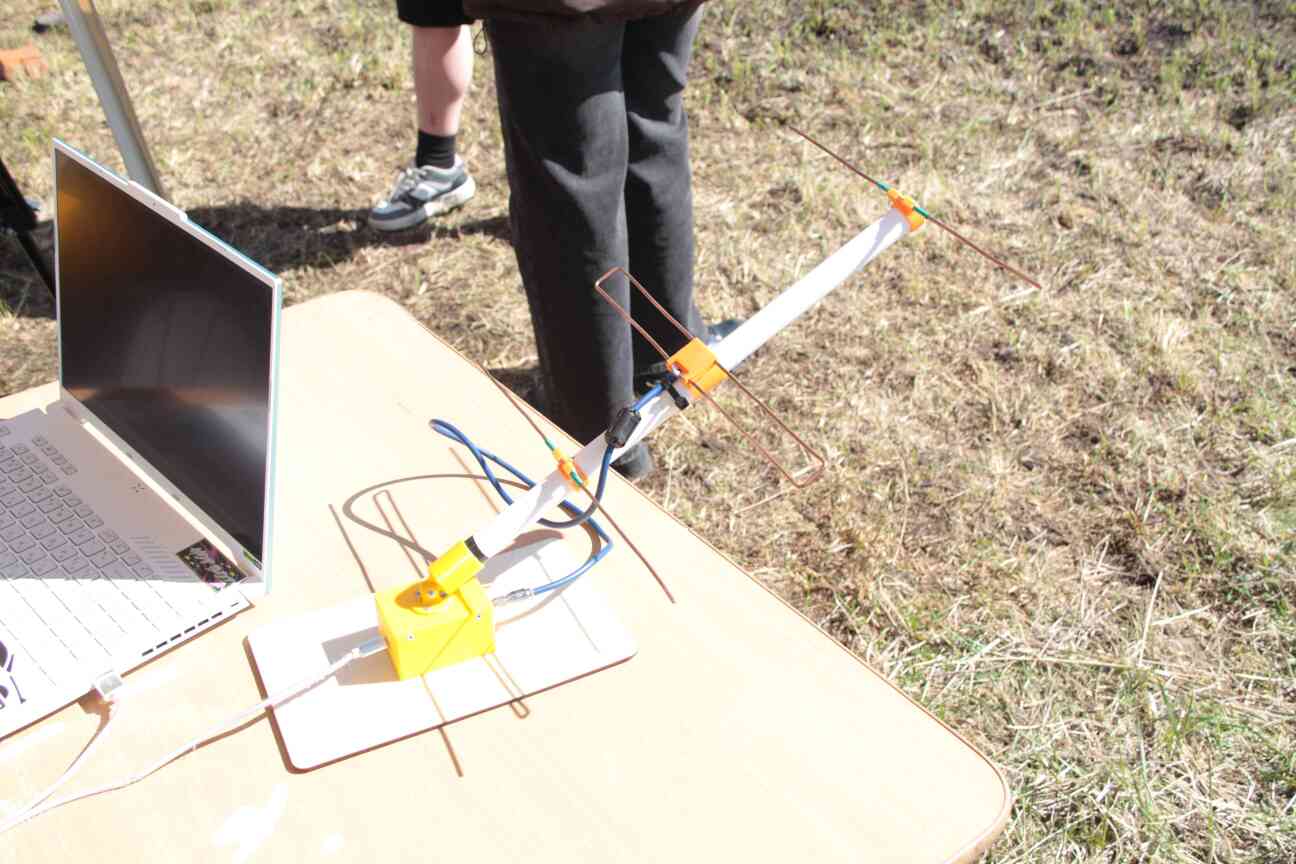
Проект первого поколения для трека ТР1. Мехатронная система отстрела люка парашюта, плата на Arduino Pro Micro и телеметрия на SV610.
Ракета MLP67-TR2
Развитие серии. Длина 981 мм, масса 1020г. Сложная система спасения с отстрелом спутника и парашюта. Передача данных по радиоканалу.
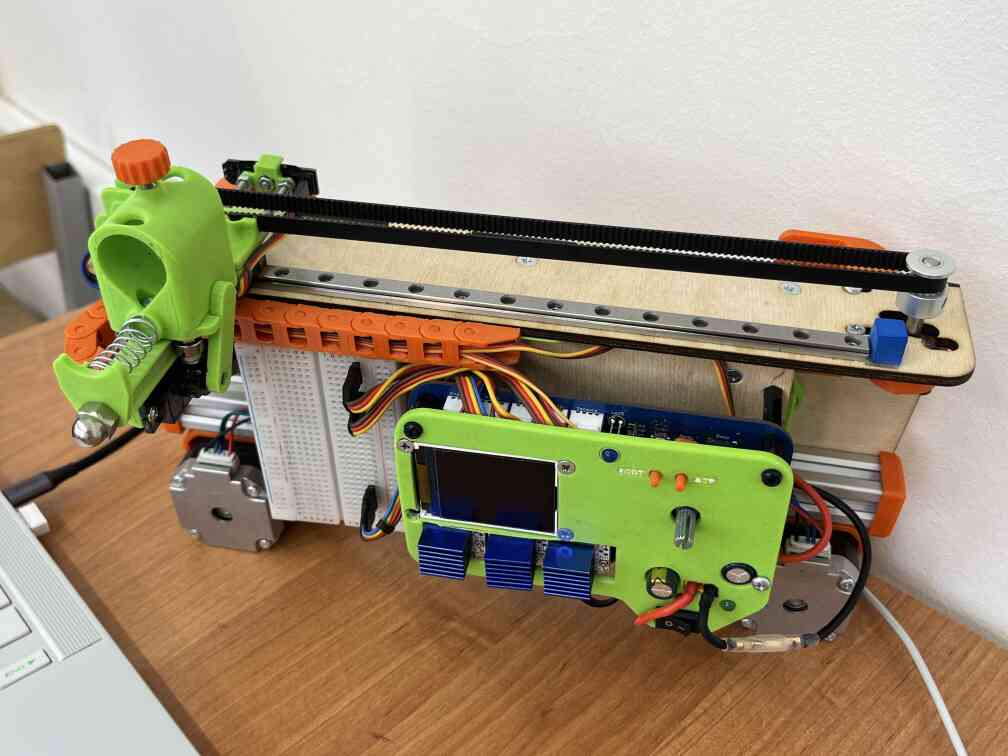
ЕТЗ: Робот-плоттер (ВсОШ)
Призер заключительного этапа ВсОШ. 3-осевой автономный робот для вертикальной работы. Интеллектуальная система подачи пера и датчик света.
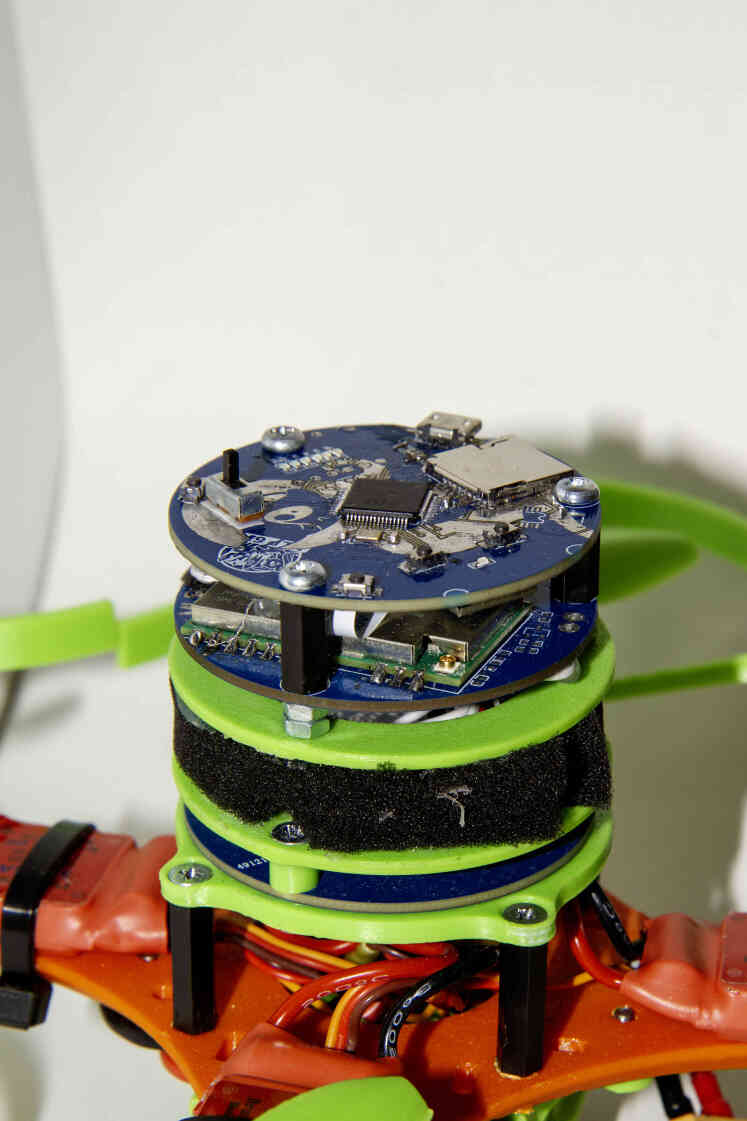
Модульный FC (STM32)
Кастомный полетный контроллер для олимпиады «Шаг в будущее». Трехслойная архитектура, изоляция датчиков и каскадный ПИД-регулятор.
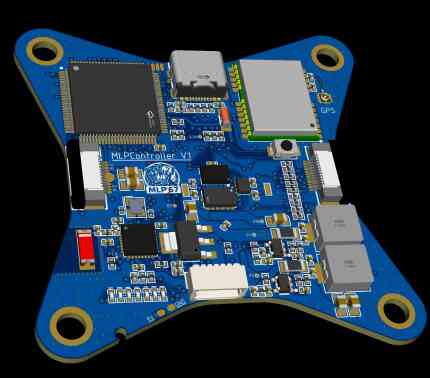
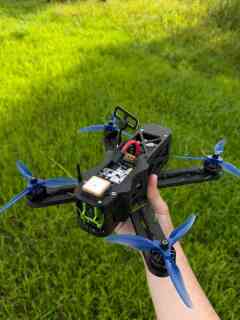
AT32F435 FC & Copter
Флагманская сборка. Плотная трассировка, DC-DC преобразователи, прием телеметрии через ESP32-C3 (ELRS/Wi-Fi) и интерфейсы CAN/I2C.
Путь и Образование
Инструментарий и Оборудование
Комплекс программных и аппаратных средств, которые я использую для прототипирования и создания своих проектов.
Производство & Механика
- 3D-печать (PLA, PETG, ABS, Карбон-наполненные пластики)
- Слесарный и электроинструмент для сборки каркасов (алюминий, фанера)
Электроника
- Паяльная станция (работа с SMD компонентами, пайка микросхем)
- Осциллограф и логические анализаторы для отладки протоколов (I2C/SPI)
- Лабораторный блок питания
Программное обеспечение
- САПР / 3D: Autodesk Inventor, Fusion 360
- Схемотехника: EasyEDA Pro, KiCad
- IDE: PlatformIO (VS Code), Arduino IDE
- Симуляции: OpenRocket
Профессиональные компетенции
Hardware / Схемотехника
- Трассировка и проектирование многослойных печатных плат в EasyEDA Pro.
- Разработка архитектуры питания: проектирование DC-DC преобразователей и LDO обвязок.
- Подбор компонентной базы, изоляция сигнальных линий от силовых наводок.
Software / Встроенные системы
- Программирование на C/C++ (PlatformIO / STM32CubeIDE) и Python.
- Работа с датчиками: MPU6500, BMI088, BMP280, DPS310, магнитометры, энкодеры, ToF.
- Реализация алгоритмов: комплементарные фильтры, каскадные ПИД-регуляторы, обработка телеметрии.
Mechanics / CAD
- 3D-моделирование и конструирование в Autodesk Inventor и Fusion 360.
- Расчет кинематики, аэродинамики (OpenRocket) и систем спасения.